
电机自动化设备方案提供商
人形机器人几十个关节,构型各不相同:旋转大关节(肩、肘、髋)配 "无框力矩电机+谐波或行星减速器" ,直线驱动配 "电机+行星滚柱丝杠",灵巧手塞的是空心杯电机和微型行星轮系。
拆开任何关节,都是电机、减速器、编码器、制动器的精密组合。构型不同,但都躲不开电机本体那一圈装配:绕线、定子固定、磁石组装、合装。
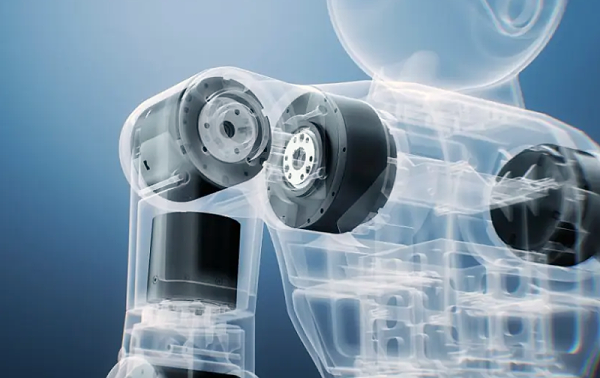
样机阶段,工程师能一台台手工装、慢慢调;一到量产,几百上千个关节排着队,问题就来了:绕线伤漆膜、定子偏圆度、磁石排错位、合装偏零点几毫米。任何偏差,都变成异响、发热、扭矩波动。
下面,将关节模组电机拆开装配来说。
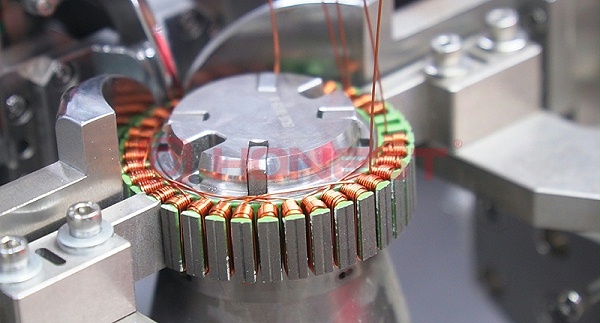
第一环,绕线与定子
线径细、槽满率高,张力稍失控就伤漆膜,是绝缘隐患。薄壁定子刚性弱,胶接、热套、压环各有讲究:胶接变形小、固化周期长;热套看过盈量和加热曲线;压环怕过压、虚压。装夹不慎,圆度超标。
第二环,磁石与合装
磁片薄脆易崩,强磁吸合难控,海尔贝克阵列排错位,磁路就受损。合装是公认最难的一关:气隙零点几毫米,要微米级同心度,定转子间强磁吸力,人手装配既危险又必然偏心。
第三环,减速器与集成
电机装好只是第一步:谐波减速器柔轮薄易变形,波发生器压装稍偏,啮合就不顺;行星减速器怕间隙不均、背隙超标;丝杠看滚道对中。
构型不同,难点侧重不同,但轴线精度、注脂量是共同的坎。再往下,编码器、制动器同轴集成、涂胶密封、传感标定都要到位,错位都体现在扭矩精度和 NVH 上。
第四环,清洁度与润滑
铁屑、粉尘进了轴承和减速器,寿命断崖式下跌;注脂多了发热、少了磨损。
第五环,测试
灌封、胶接后不可逆,缺陷只在测试端暴露。电气与 NVH 全检是最后一关,返工成本高,质量必须前移。
这几环串起来,难点就清楚了:公差叠加、过程不可逆、一致性难复制。自动化设备能帮上忙的,是管好过程数据:如张力闭环、压装曲线、加热配方、注脂定量、EOL 全检、序列号绑定 MES 。
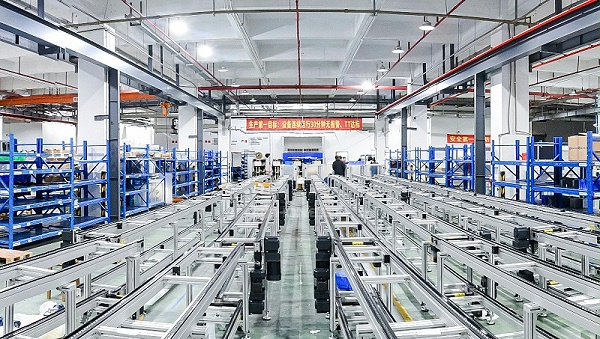
合利士做了近 20 年非标定制电机自动化设备经验,让我们有能力承接人形机器人关节模组电机装配:绕线、定子组装、装配与检测,单机、工站、整线按需定制,兼容多型号换型,覆盖小批量到万台量产。
如果您也在为关节模组的装配头疼,欢迎带图纸来聊。